

 您的姓名*
 您的邮箱
 手机号码*
 公司名称
 所在城市*
 咨询内容*
详情介绍
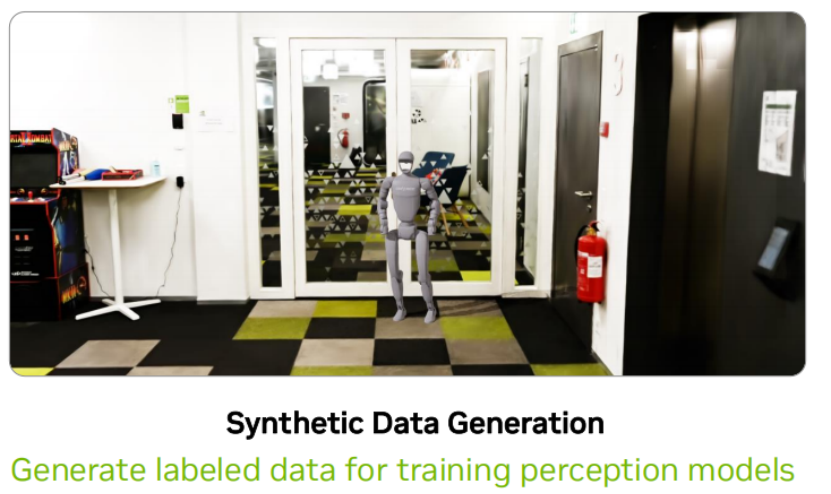
Isaac Sim 支持三大核心工作流程:用于生成用于训练或训练后阶段的机器人模型合成数据,这些模型可应用于感知、移动和操作任务;用于通过软件在环和硬件在环测试来验证整套机器人系统;以及通过 NVIDIA Isaac Lab 实现机器人学习。
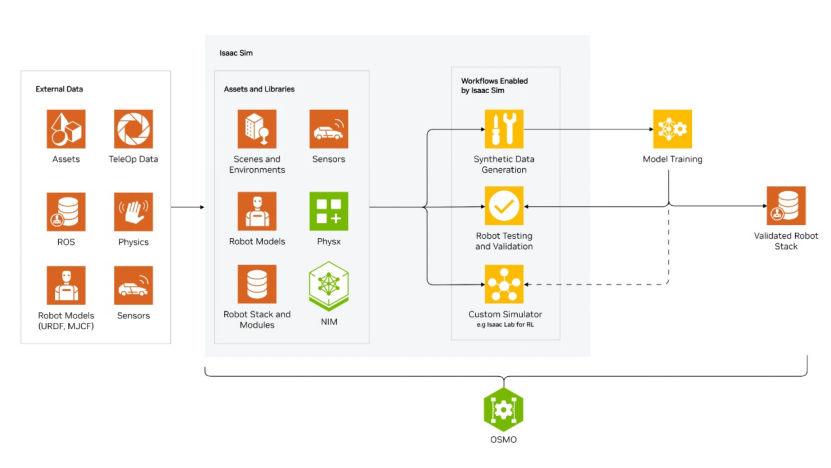
Isaac Sim工作原理
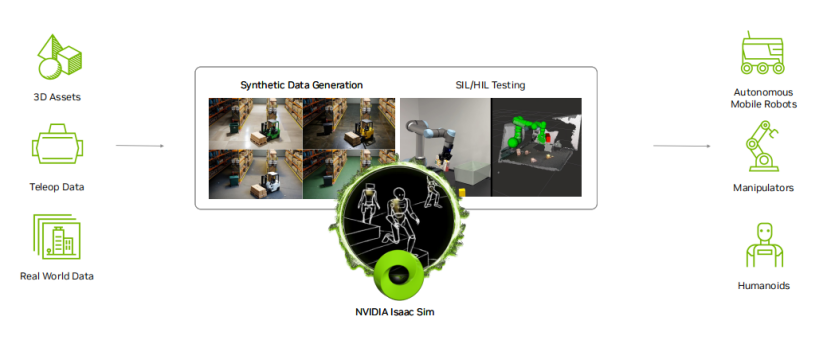
Isaac Sim框架
主要特性:
1、预填充机器人和 SimReady 资产
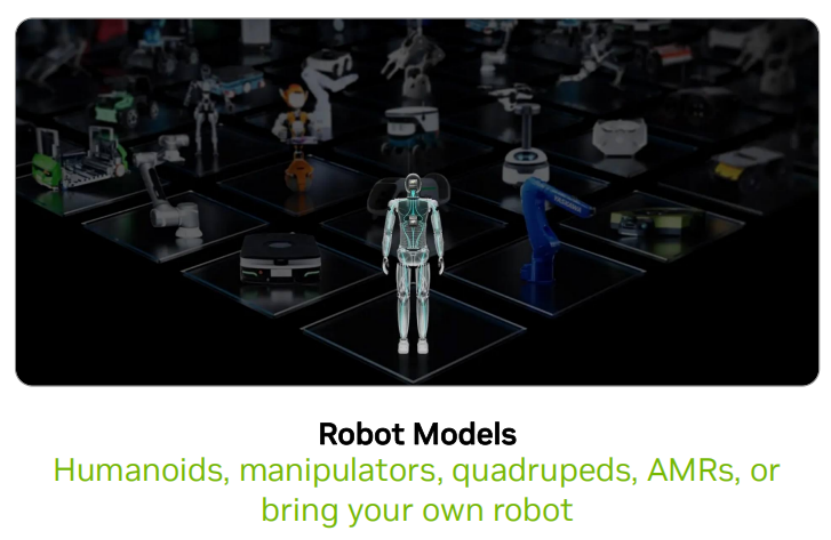
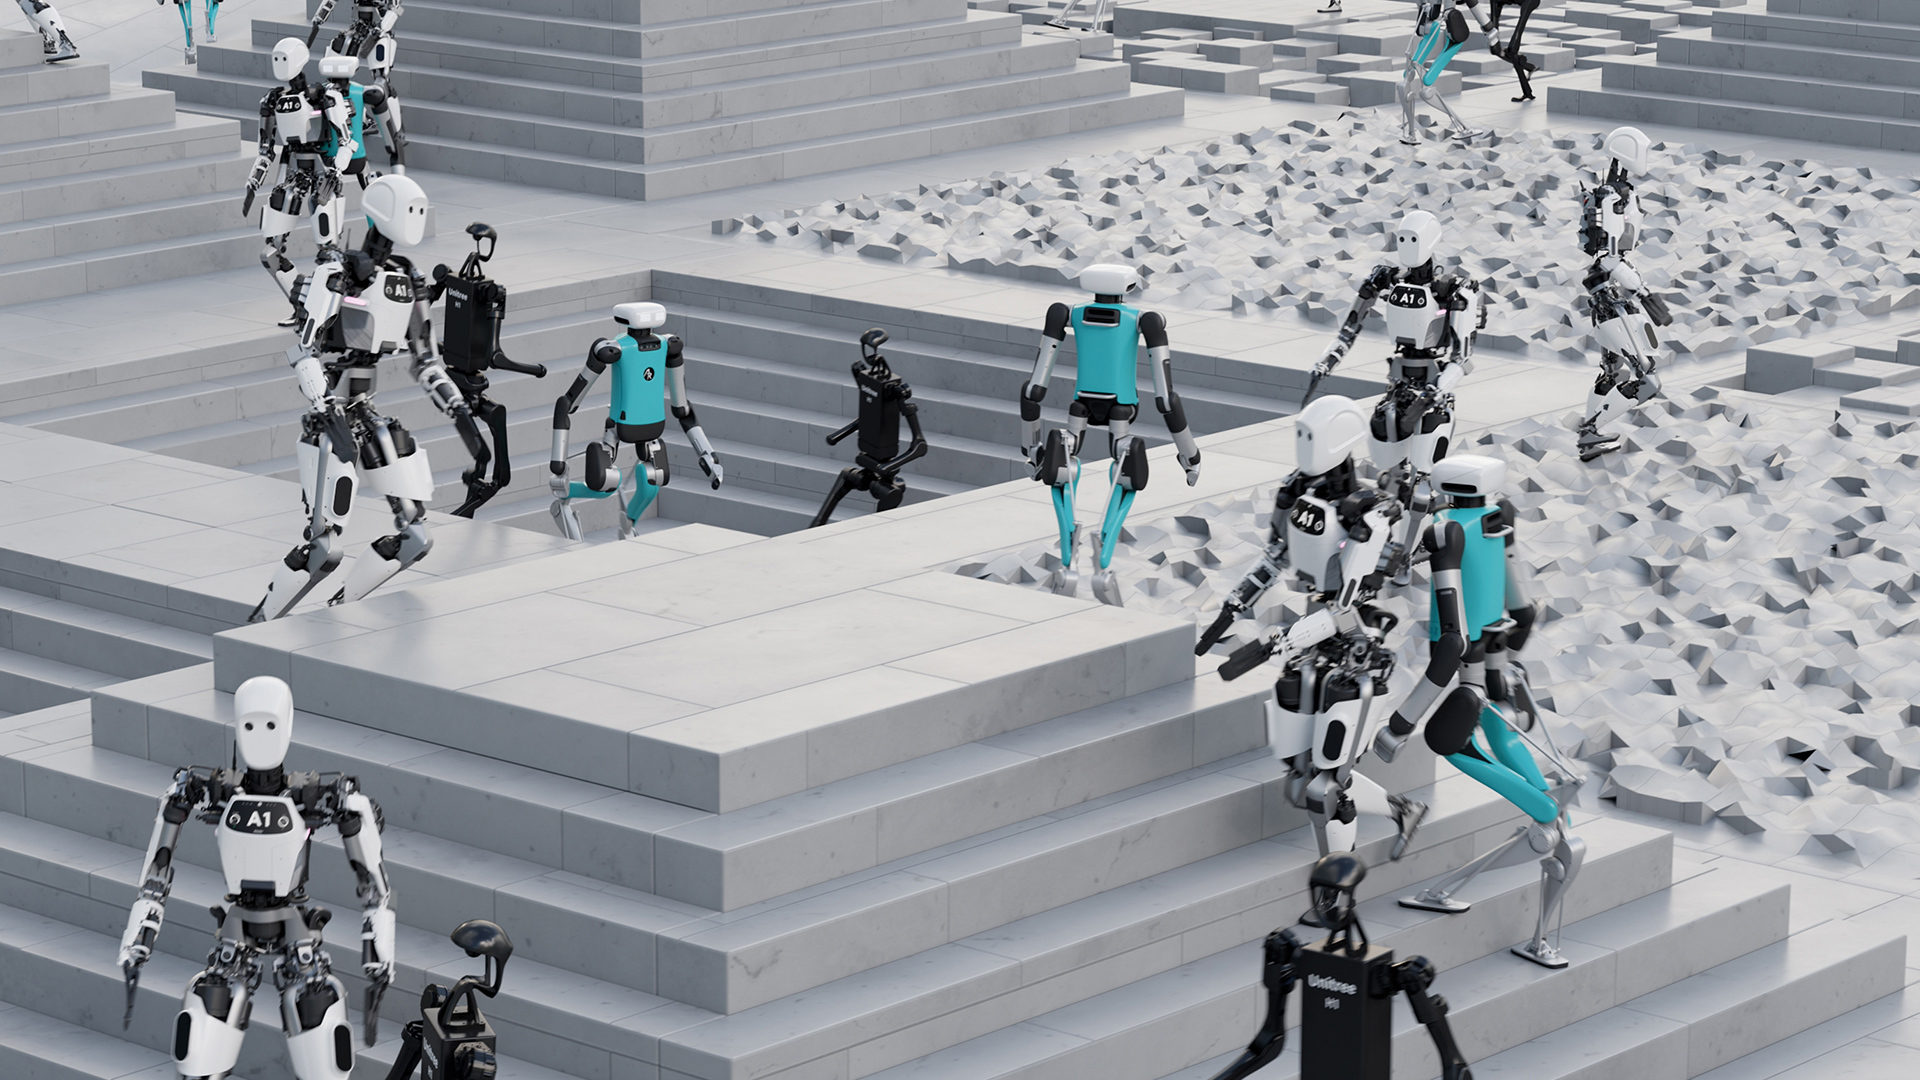
Isaac Sim 支持多种差动底盘、形态和功能的机器人,这些机器人基于OpenUSD 构建,具备理想的物理属性,可加速机器人仿真流程。
· 人形机器人:1 倍敏捷性、里叶智能和 Sanctuary
· 操作工具:Fanuc、KUKA、Universal Robots 和 Techman
· 四足机器人:ANYbotics、Boston Dynamics 和 Unitree
· AMR:idealworks、iRobot
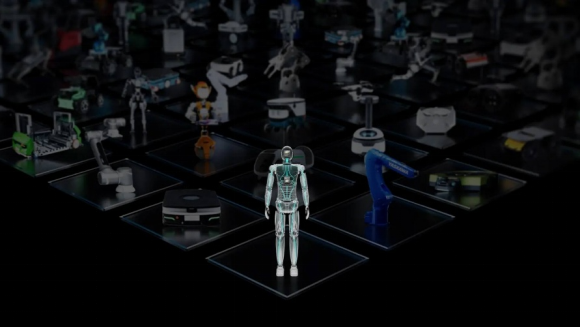
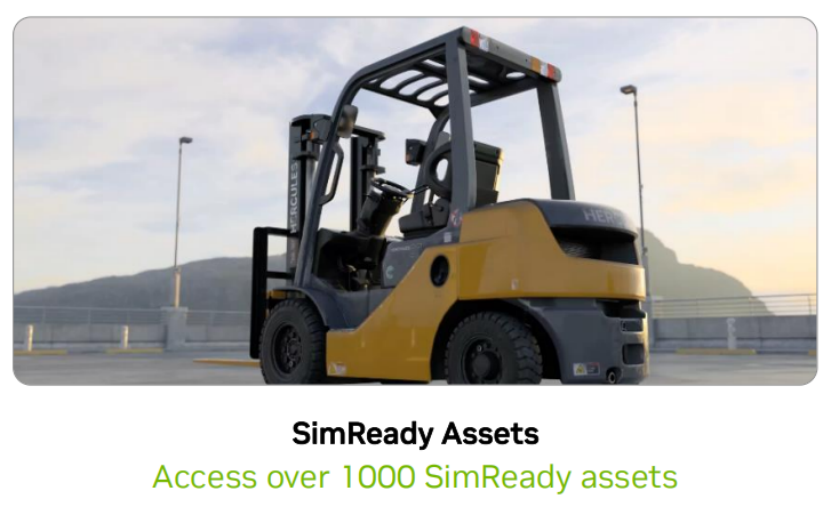
NVIDIA提供了一套丰富的OpenUSD SimReady资产库(SimReady资产库包含超过800个3D资产,涵盖了仓库中常见的可用工具、设备与物品,如叉车、托盘、货架和货柜等),用于构建仿真场景。Isaac Sim 现已支持机器人及传感器,更便捷地定义元数据。NVIDIA Omniverse NuRec 神经渲染功能进一步提升写实度,可将传感器捕获的数据转换为可交互的仿真内容。
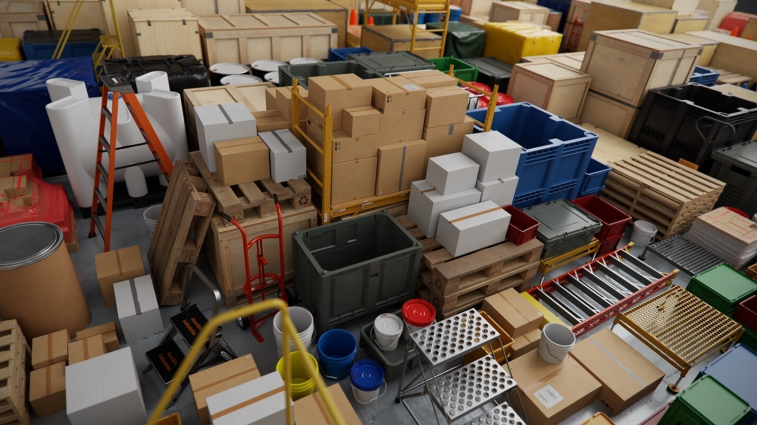
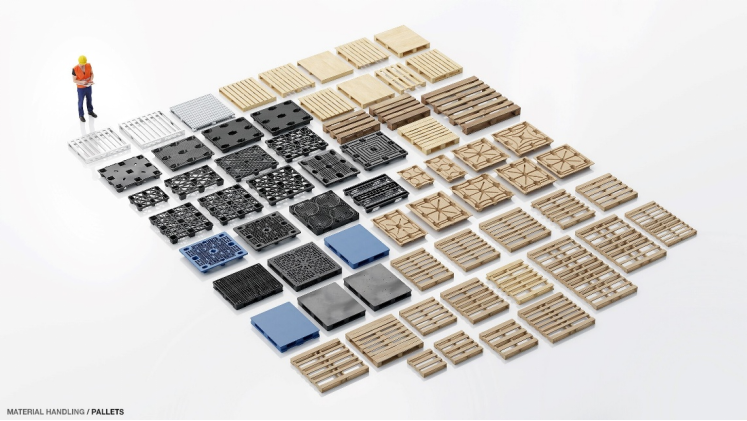
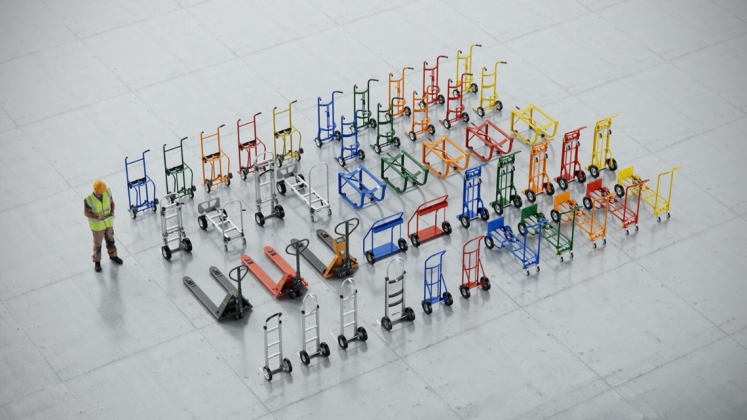
SimReady资产库
2、引导式 AI 模型开发
在数据有限或受限的情况下,可利用合成数据生成(synthetic data generation)来启动 AI 模型训练。开发者还可以将这些数据与 NVIDIA Cosmos World Foundation Models 结合,并对 Vision Language Action Models(如 GR00T N1.5)进行后期训练。
3、可扩展测试和验证
测试在各种条件和配置下在复杂多变的环境中运行的单个机器人或整个机器人群。
4、适用于机器人工作流的模块化架构
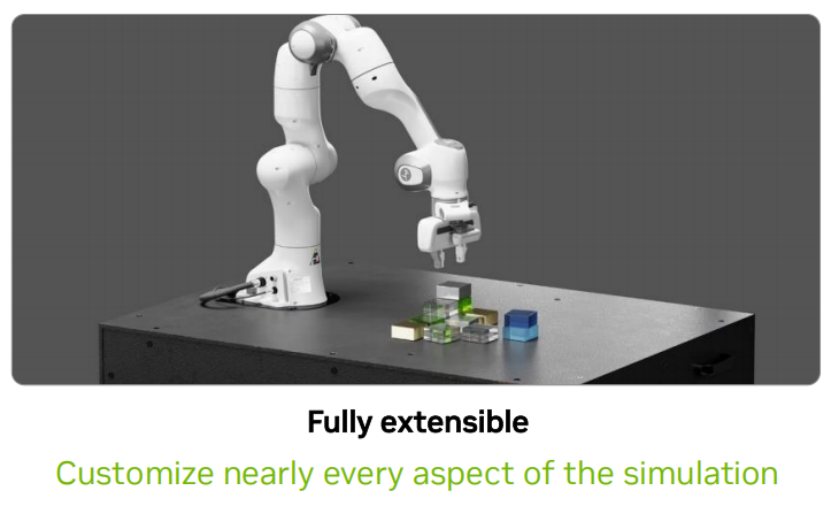
可创建自定义工作流程,或与现有流程集成,以支持包括人形机器人、机械臂和自主移动机器人(AMR)在内的多种类型机器人。
5、逼真的物理模拟
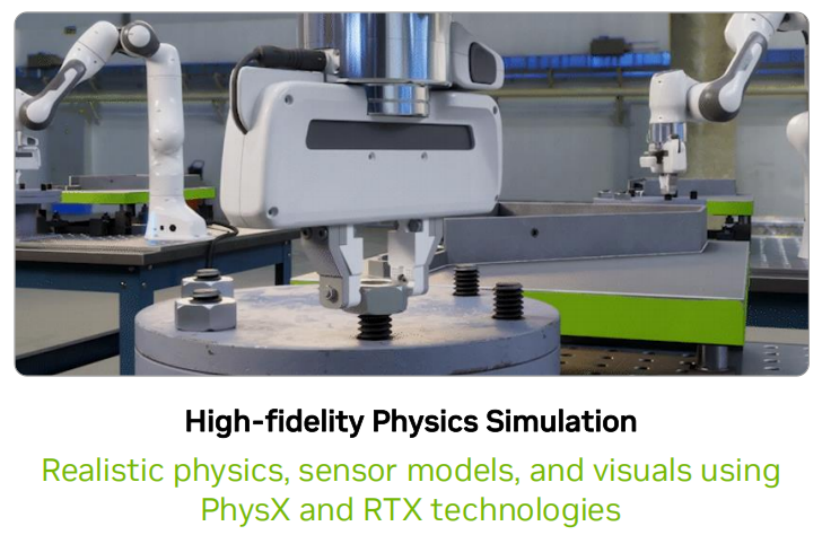
可通过 NVIDIA PhysX® 获取物理能力,包括关节摩擦、驱动、刚体与软体动力学、速度等多项功能。
功能案例: