

 您的姓名*
 您的邮箱
 手机号码*
 公司名称
 所在城市*
 咨询内容*
详情介绍
工作原理:
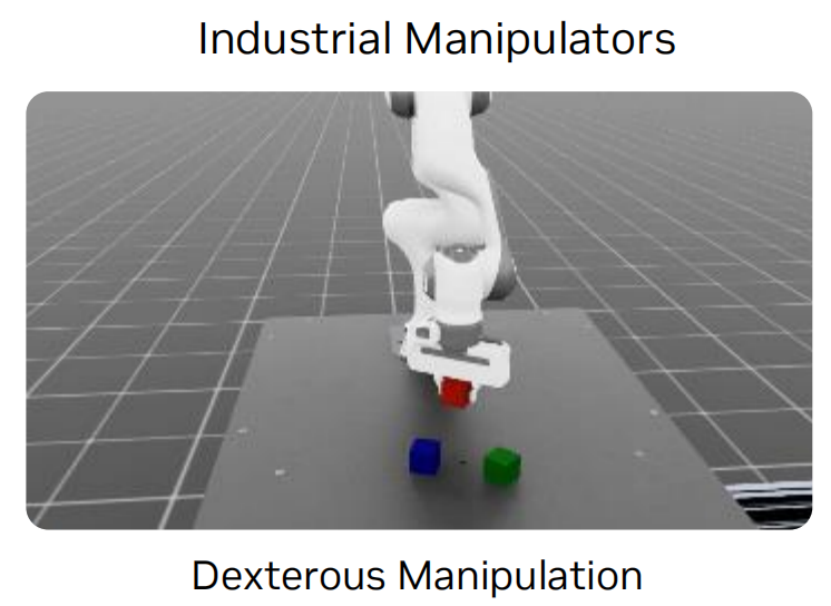
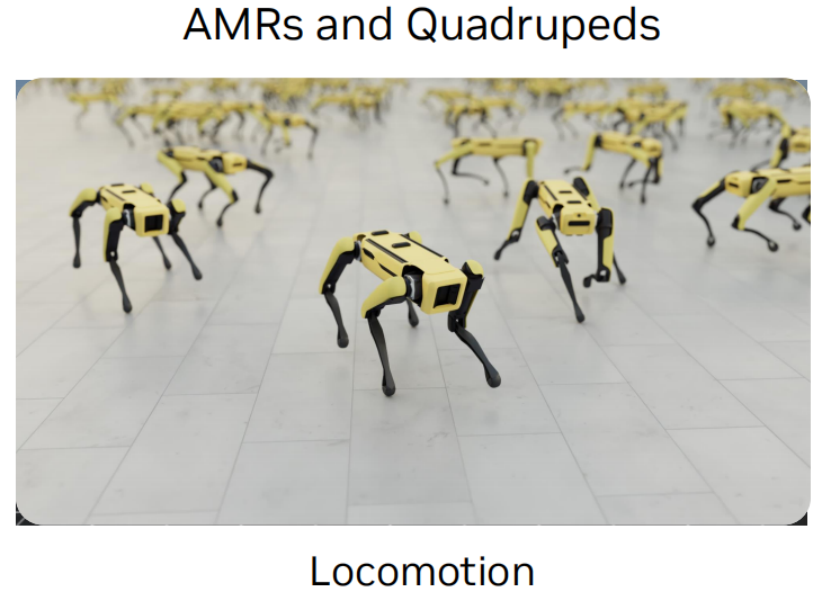
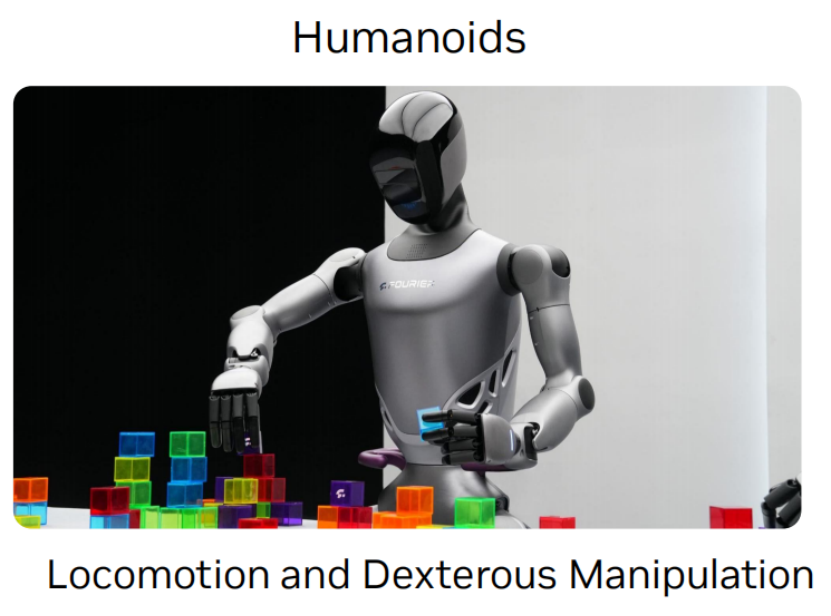
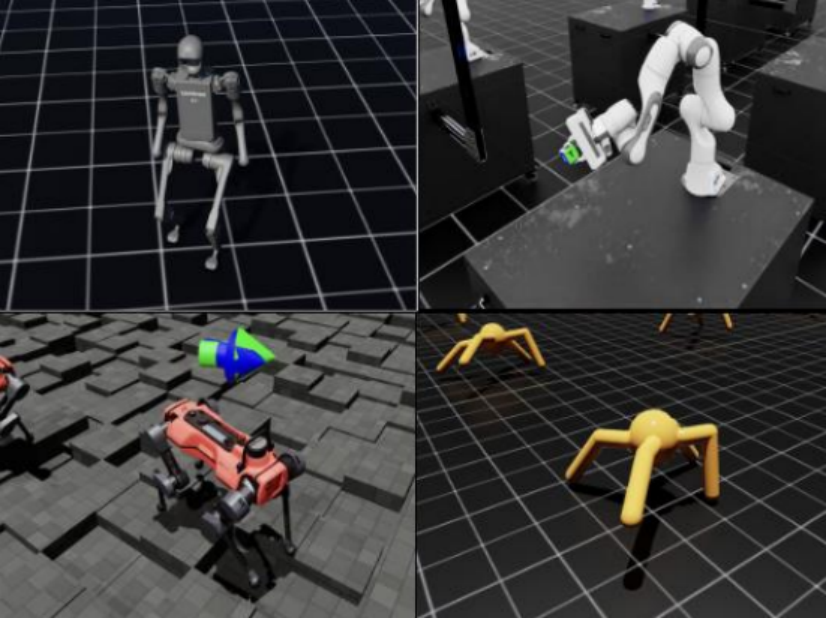
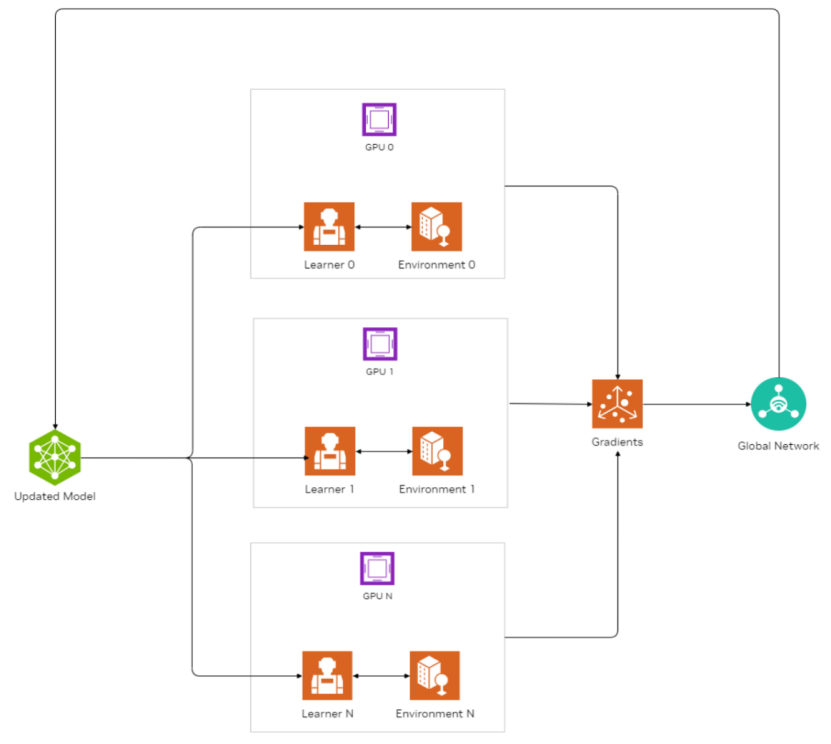
Isaac Lab 采用模块化架构和 NVIDIA GPU 加速并行技术,适用于构建覆盖多种机器人形态(包括人形机器人、机械臂、自动驾驶移动机器人)的控制策略。
该平台为机器人学习提供完整框架,涵盖环境搭建到策略训练,支持模仿学习与强化学习方法。此外,可结合 NVIDIA PhysX、NVIDIA Warp、MuJoCo 等多种物理引擎进行定制和扩展。
NVIDIA Isaac Lab 也是 NVIDIA Isaac GR00T 平台的核心机器人学习框架。
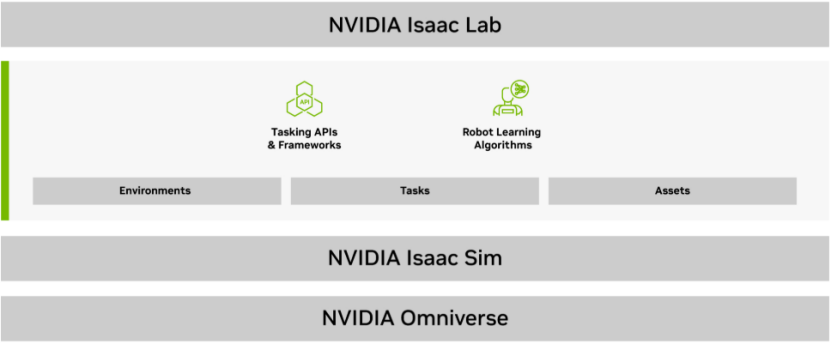
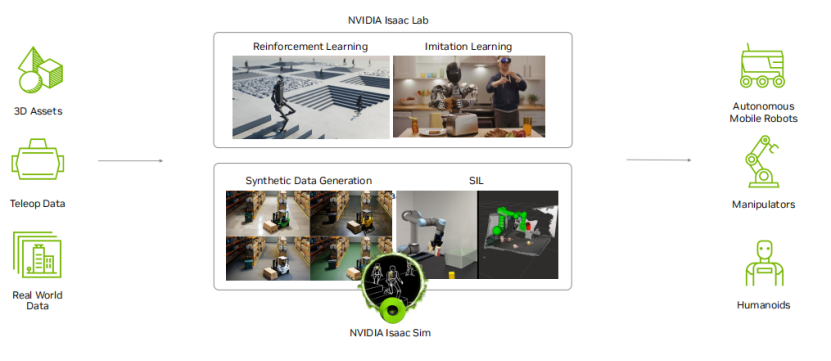
Isaac lab 工作原理
主要特性:
1、灵活的机器人学习
借助机器人训练环境、任务、学习技术以及集成自定义库 (例如。skrl、RLLib、rl_games 等)。
2、缩小仿真与现实之间的差距
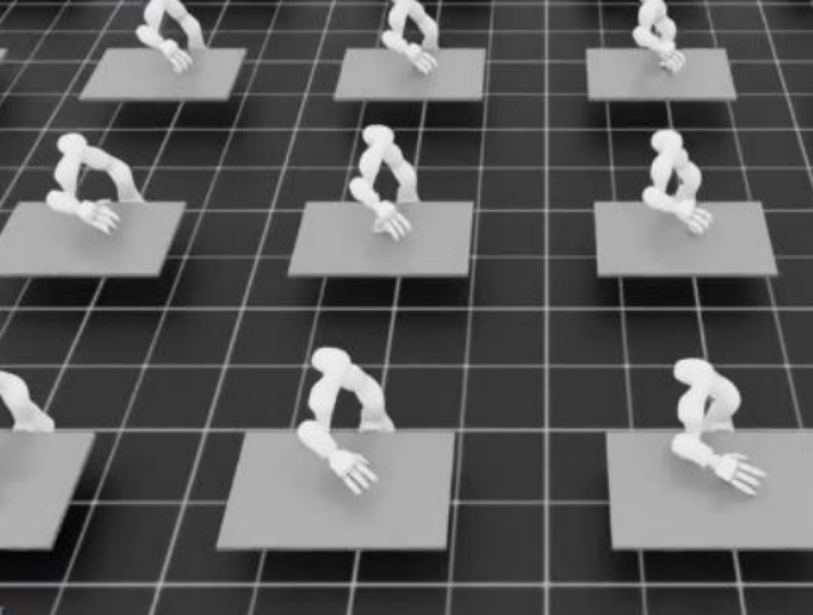
GPU 加速的 PhysX 版本可提供准确、高保真的物理仿真。其中包括对可变形对象的支持,允许对机器人与环境的交互进行更逼真的建模。
3、统一表示
通过 Isaac Lab 的模块化设计,探索如何使用 OpenUSD 轻松自定义和添加新环境、机器人和传感器。
使用案例
Isaac lab适用于所有类型机器人形态的策略训练